발행된 페이지
자율 주행
자율주행이란 운전자의 개입 없이 차량 스스로 주행 환경을 인식하고 판단하여 목표 지점까지 안전하게 이동하는 기술 및 제반 시스템을 의미한다.
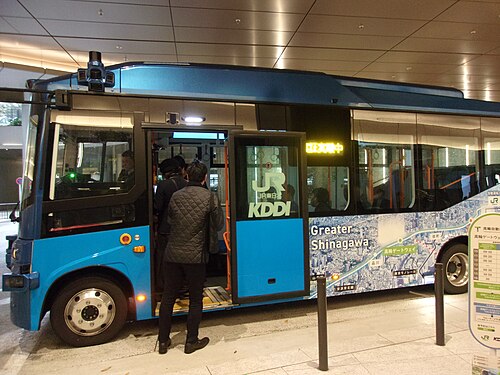
자율 주행
자율주행이란 운전자의 개입 없이 차량 스스로 주행 환경을 인식하고 판단하여 목표 지점까지 안전하게 이동하는 기술 및 제반 시스템을 의미한다.
자율주행이란 운전자의 개입 없이 차량 스스로 주행 환경을 인식하고 판단하여 목표 지점까지 안전하게 이동하는 기술 및 제반 시스템을 의미한다.
1. 개요
SF 영화나 미래 기술의 전유물로 여겨졌으나, 2010년대 이후 인공지능과 센서 기술의 폭발적인 발전으로 실성화 단계에 접어든 자동차 기술의 최종 진화형이다. 단순히 차선을 유지하거나 속도를 조절하는 수준을 넘어, 궁극적으로는 운전석에 사람이 타고 있지 않아도 목적지까지 알아서 찾아가는 형태를 지향한다.
기술의 구현 방식이나 제어 주체에 따라 레벨 0부터 레벨 5까지 총 6단계로 분류된다. 시장에서는 운전자 보조 시스템(ADAS) 수준인 레벨 2와 특정 조건에서 운전의 주도권이 차량으로 넘어가는 레벨 3 사이의 기술적 격차를 가장 거대한 통곡의 벽으로 본다.[1]자동차공학회(SAE) 기준 레벨 2까지는 사고 책임이 운전자에게 있지만 레벨 3부터는 시스템 제어 중 사고 시 책임이 제조사로 넘어갈 수 있어, 기술적 문제뿐만 아니라 법적 리스크 때문에 제조사들이 진입을 매우 두려워하는 구간이다. 완전한 자율주행이 도래할 경우 단순한 교통수단의 변화를 넘어 도시 구조, 물류 시스템, 보험 및 법적 책임 등 사회 전반의 패러다임이 완전히 뒤바뀔 것으로 전망된다.
2. 핵심 구성 요소 및 작동 원리
자율주행 시스템은 크게 인식, 판단, 제어라는 3대 핵심 과정을 거쳐 작동한다. 사람으로 치면 눈과 귀로 주변을 보고, 뇌로 상황을 판단하며, 손과 발로 조향각과 페달을 조절하는 과정과 정확히 일치한다.
인식 단계에서는 차량 외부에 장착된 수많은 센서가 동용된다. 카메라, 라이다(LiDAR), 레이더(Radar), 초음파 센서 등이 각자의 장단점을 보완하며 주변 환경 데이터를 쉼 없이 긁어모은다. 카메라는 시각적 정보와 표지판 인식에 강하지만 악천후에 약하고, 라이다는 정밀한 3D 공간 인식이 가능하지만 가격이 매우 사악하다는 특징이 있다. 이 센서들이 수집한 파편화된 데이터는 센서 퓨전 기술을 통해 하나의 완벽한 3D 공간 지도 데이터로 합성된다.
판단 단계에서는 센서 퓨전을 통해 확보된 주변 환경 데이터와 고정밀 지도(HD Map), GPS 정보 등을 종합하여 차량의 움직임을 결정한다. 도로 위의 다른 차량이나 보행자의 이동 궤적을 예측하고, 신호등과 법규를 준수하면서 가장 효율적이고 안전한 경로를 실시간으로 계산해 낸다. 이 과정에서 딥러닝 기반의 인공지능 알고리즘이 중추적인 역할을 수행한다.
제어 단계는 판단 알고리즘이 내린 명령을 실제 차량의 하드웨어에 전달하는 과정이다. 전자제어장치(ECU)가 조향 장치(Steering), 가속 페달(Throttle), 브레이크(Braking)를 미세하게 조절하여 계획된 궤적을 따라 차량을 정확하게 구동시킨다.
3. 기술적 및 사회적 과제
기술적으로는 극악의 환경에서도 완벽하게 작동해야 하는 신뢰성 확보가 최대 과제다. 폭우, 폭설, 짙은 안개 등 센서의 눈을 가리는 악천후 상황이나, 도로 위의 도로공사, 무단횡단자, 미확인 장애물 등 데이터베이스에 없는 돌발 상황인 엣지 케이스(Edge Case)를 어떻게 극복할 것인가가 기술 완성도의 척도가 된다.
사회적 및 법적 문제 역시 만만치 않다. 가장 대표적인 것이 트롤리 딜레마로 불리는 윤리적 문제다. 인공지능이 불가피한 사고 상황에서 보행자를 치어야 할지, 운전자를 보호하기 위해 벽에 받아야 할지를 판단해야 하는 철학적 난제에 직면한다. 또한 사고 발생 시 책임의 소재가 운전자인지, 차량 제조사인지, 혹은 자율주행 소프트웨어 개발사인지에 대한 법률적 합의가 여전히 불분명하다.
이외에도 차량 네트워크가 해킹당했을 때 발생할 수 있는 대형 참사를 막기 위한 사이버 보안 문제, 그리고 기존 운송업 종사자들의 일자리 감소에 따른 사회적 갈등 등 기술 외적인 장벽들이 산적해 있다.
4. 여담
4.1 트롤리 선도와 로봇 윤리 디렘마
자율주행 자동차의 인공지능 알고리즘 설계에서 가장 쟁점이 되는 철학적 문제는 단연 트롤리 문제(Trolley Problem)이다. 브레이크가 고장 난 상황에서 직진하여 다수의 보행자를 치어야 할지, 핸들을 꺾어 운전자를 희생시켜야 할지에 대한 윤리적 판단을 알고리즘으로 명시해야 하기 때문이다. 2018년 MIT 연구진이 진행한 '모럴 머신(Moral Machine)' 프로젝트에 따르면, 보행자를 보호해야 한다는 큰 틀에는 동의하면서도 국가의 문화권이나 경제적 수준에 따라 우선순위(노인 보호 vs 어린이 보호, 보행자 보호 vs 승객 보호)가 극명하게 갈리는 것으로 나타났다.[2]https://www.nature.com/articles/s41586-018-0637-6 — 2018년 국제 학술지 네이처(Nature)에 게재된 이 논문은 전 세계 233개국 200만 명 이상이 참여한 대규모 설문 결과를 바탕으로 작성되었다. 연구 결과 서구권 국가들은 어린이를 우선 보호하려는 경향이 강한 반면, 동아시아 국가들은 노인을 상대적으로 더 보호하려는 경향을 보이는 등 문화권별 윤리적 가치관의 차이가 명확히 드러났다. 제조사 입장에서는 '운전자를 우선 보호하지 않는 차'를 소비자가 구매할 것인가에 대한 상업적 리스크까지 떠안아야 하므로, 기술적 완성도와 별개로 법적·윤리적 표준 정립이 지연되는 주요 원인으로 작용하고 있다.
4.2 센서 아키텍처 파벌전: 라이다 파 vs 비전 파
자율주행을 구현하는 핵심 인지 기술을 두고 테슬라를 위시한 '비전(Camera-only) 파'와 웨이모, 크루즈 등으로 대표되는 '라이다(LiDAR) 파'가 첨예하게 대립 중이다. 라이다 파는 정밀 레이저를 통해 주위 환경을 3차원 점군(Point Cloud) 데이터로 재구성하여 주야간 가리지 않고 높은 신뢰도를 확보하는 방식을 취한다. 반면 테슬라의 일론 머스크는 "인간도 두 눈(비전)과 뇌만으로 운전한다"며 고가의 라이다를 '바보들의 속임수(Fool's errand)'라 폄하하고, 오직 카메라와 딥러닝 신경망에 의존하는 '테슬라 비전'을 고집하고 있다.[3]일론 머스크는 라이다가 비쌀 뿐만 아니라 차량 외관을 망친다는 이유로 매우 싫어하며, 2021년부터 테슬라 차량에서 레이더와 초음파 센서마저 제거하고 오직 카메라만 사용하는 '테슬라 비전' 정책을 강행했다. 라이다 센서의 단가 하락과 수율 안정화, 카메라 센서의 고도화가 동시에 진행됨에 따라 어느 진영이 최종 승자가 될지 귀추가 주목된다.
4.3 웨더 갭(Weather Gap)과 미시적 악천후 한계
현재 상용화 단계에 근접한 자율주행 서비스(Robotaxi) 대부분이 미국 캘리포니아나 아리조나 같은 맑고 건조한 지역에 집중되어 있는 이유이다. 라이다 센서에서 분사되는 레이저 비침은 쏟아지는 빗방울, 눈송이, 안개 입자에 반사되어 치명적인 노이즈를 발생시킨다. 카메라 역시 렌즈에 이물질이 묻거나 역광이 발생하면 시각 데이터를 손실한다. 게다가 차선이 눈으로 덮이거나 비에 젖어 반사되면 기존 HD 맵(고정밀 지도) 기반의 정밀 로컬라이제이션(위치 인식)이 완전히 마비된다. 인간 운전자는 직관과 경험으로 이를 극복하지만, 센서 데이터의 모호성을 극복하지 못하는 인공지능에게 악천후는 '기술적 통곡의 벽'으로 남아있다.
4.4 팬텀 브레이킹과 유령 정체 현상
자율주행 차량이 아무런 장애물이 없는 뻥 뚫린 도로에서 갑자기 급제동을 걸어 후속 차량의 사고를 유발하는 현상을 말한다. 센서가 도로 위의 작은 그림자, 노면의 균열, 공기 중의 먼지 구름, 혹은 찌그러진 표지판을 실제 장애물이나 인체로 오인하여 알고리즘이 비상 제동을 명령하면서 발생한다. 안전을 위해 보수적으로 세팅된 신뢰도 임계값(Confidence Threshold)이 역설적으로 위험을 초래하는 셈이다. 이 현상은 단순히 해당 차량의 위험에 그치지 않고, 후속 차량들의 연쇄 제동을 유발하여 물리적 원인 없는 교통 체증인 '유령 정체(Phantom Traffic Jam)'를 고착화하는 주요 원인으로 지목된다.
4.5 사이버 보안과 위장 공격(Adversarial Attack)
자율주행차는 'วิ่ง하는 거대한 컴퓨터'라는 특성상 해킹 및 교란 공작에 극도로 취약하다. 실물 자동차를 직접 해킹하여 제어권을 탈취하는 고전적인 사이버 공격 외에도, 최근에는 인공지능의 시각 인지 알고리즘을 속이는 '적대적 공격'이 큰 위협으로 부상했다. 정지(STOP) 표지판에 작은 정사각형 스티커 몇 장을 특정 위치에 붙이는 것만으로 자율주행 시스템이 이를 '시속 80km 제한 표지판'으로 오인하게 만들 수 있다.[4]워싱턴 대학교 연구진 등이 발표한 적대적 공격(Adversarial Attack) 사례로, 인공지능이 사물을 인식할 때 사람과 달리 전체적인 맥락이 아닌 미세한 픽셀 패턴 차이에 지나치게 의존한다는 맹점을 이용한 실험이다. 도로 위에 시각적 노이즈를 칠하거나 특수 패턴을 프린트한 옷을 입어 자율주행 차의 인지 범위에서 보행자 자체를 '소멸'시키는 형태의 실생활 테러 시나리오도 연구 보고서를 통해 지속적으로 경고되고 있다.
"자율 주행"의 하위 문서
아직 없습니다.